Nền tảng học tập ứng dụng AI giúp robot suy luận vượt ra ngoài các câu lệnh theo nghĩa đen
MIT News AI· Jennifer Chu | MIT News· 9/11/2026general
Con người vốn có trực giác bẩm sinh và khả năng cảm nhận ý nghĩa vượt ra ngoài câu chữ theo nghĩa đen. Hiện nay, một nền tảng học tập mới do các kỹ sư tại MIT phát triển với sự hỗ trợ của trí tuệ nhân tạo (AI) đang giúp robot hiểu được hàm ý sâu xa hơn từ các câu lệnh bằng ngôn ngữ tự nhiên của con người.
Trong nghiên cứu dự kiến được trình bày tại Hội nghị thường niên về Học máy cho Robot (Conference on Robot Learning) trong tháng này, các nhà nghiên cứu từ MIT và New York University đã giới thiệu FLEX, một quy trình chỉnh sửa đặc trưng linh hoạt phục vụ việc lập kế hoạch chuyển động của robot.
Với FLEX, con người có thể tương tác với robot bằng cách đưa ra các chỉ dẫn bằng ngôn ngữ giao tiếp tự nhiên. Robot có thể n
Con người vốn có trực giác tự nhiên và khả năng thấu hiểu ý nghĩa sâu xa hơn câu từ bề mặt. Hiện nay, một nền tảng học máy mới có sự hỗ trợ của trí tuệ nhân tạo (AI) do các kỹ sư tại Viện Công nghệ Massachusetts (MIT) phát triển đang cho phép robot hiểu được hàm ý sâu rộng hơn từ các câu lệnh bằng ngôn ngữ tự nhiên của con người.
Trong nghiên cứu chuẩn bị được trình bày tại Hội nghị thường niên về Học tập của Robot (Conference on Robot Learning) trong tháng này, các nhà nghiên cứu từ MIT và New York University đã giới thiệu FLEX, một quy trình chỉnh sửa đặc trưng linh hoạt phục vụ việc lập kế hoạch chuyển động cho robot.
Với FLEX, con người có thể tương tác với robot bằng các câu lệnh giao tiếp tự nhiên. Robot không chỉ tuân thủ mệnh lệnh theo nghĩa đen mà còn có thể phân tích câu từ để rút ra những khái quát mang tính rộng hơn, giúp nâng cao hiệu quả lập kế hoạch chuyển động.
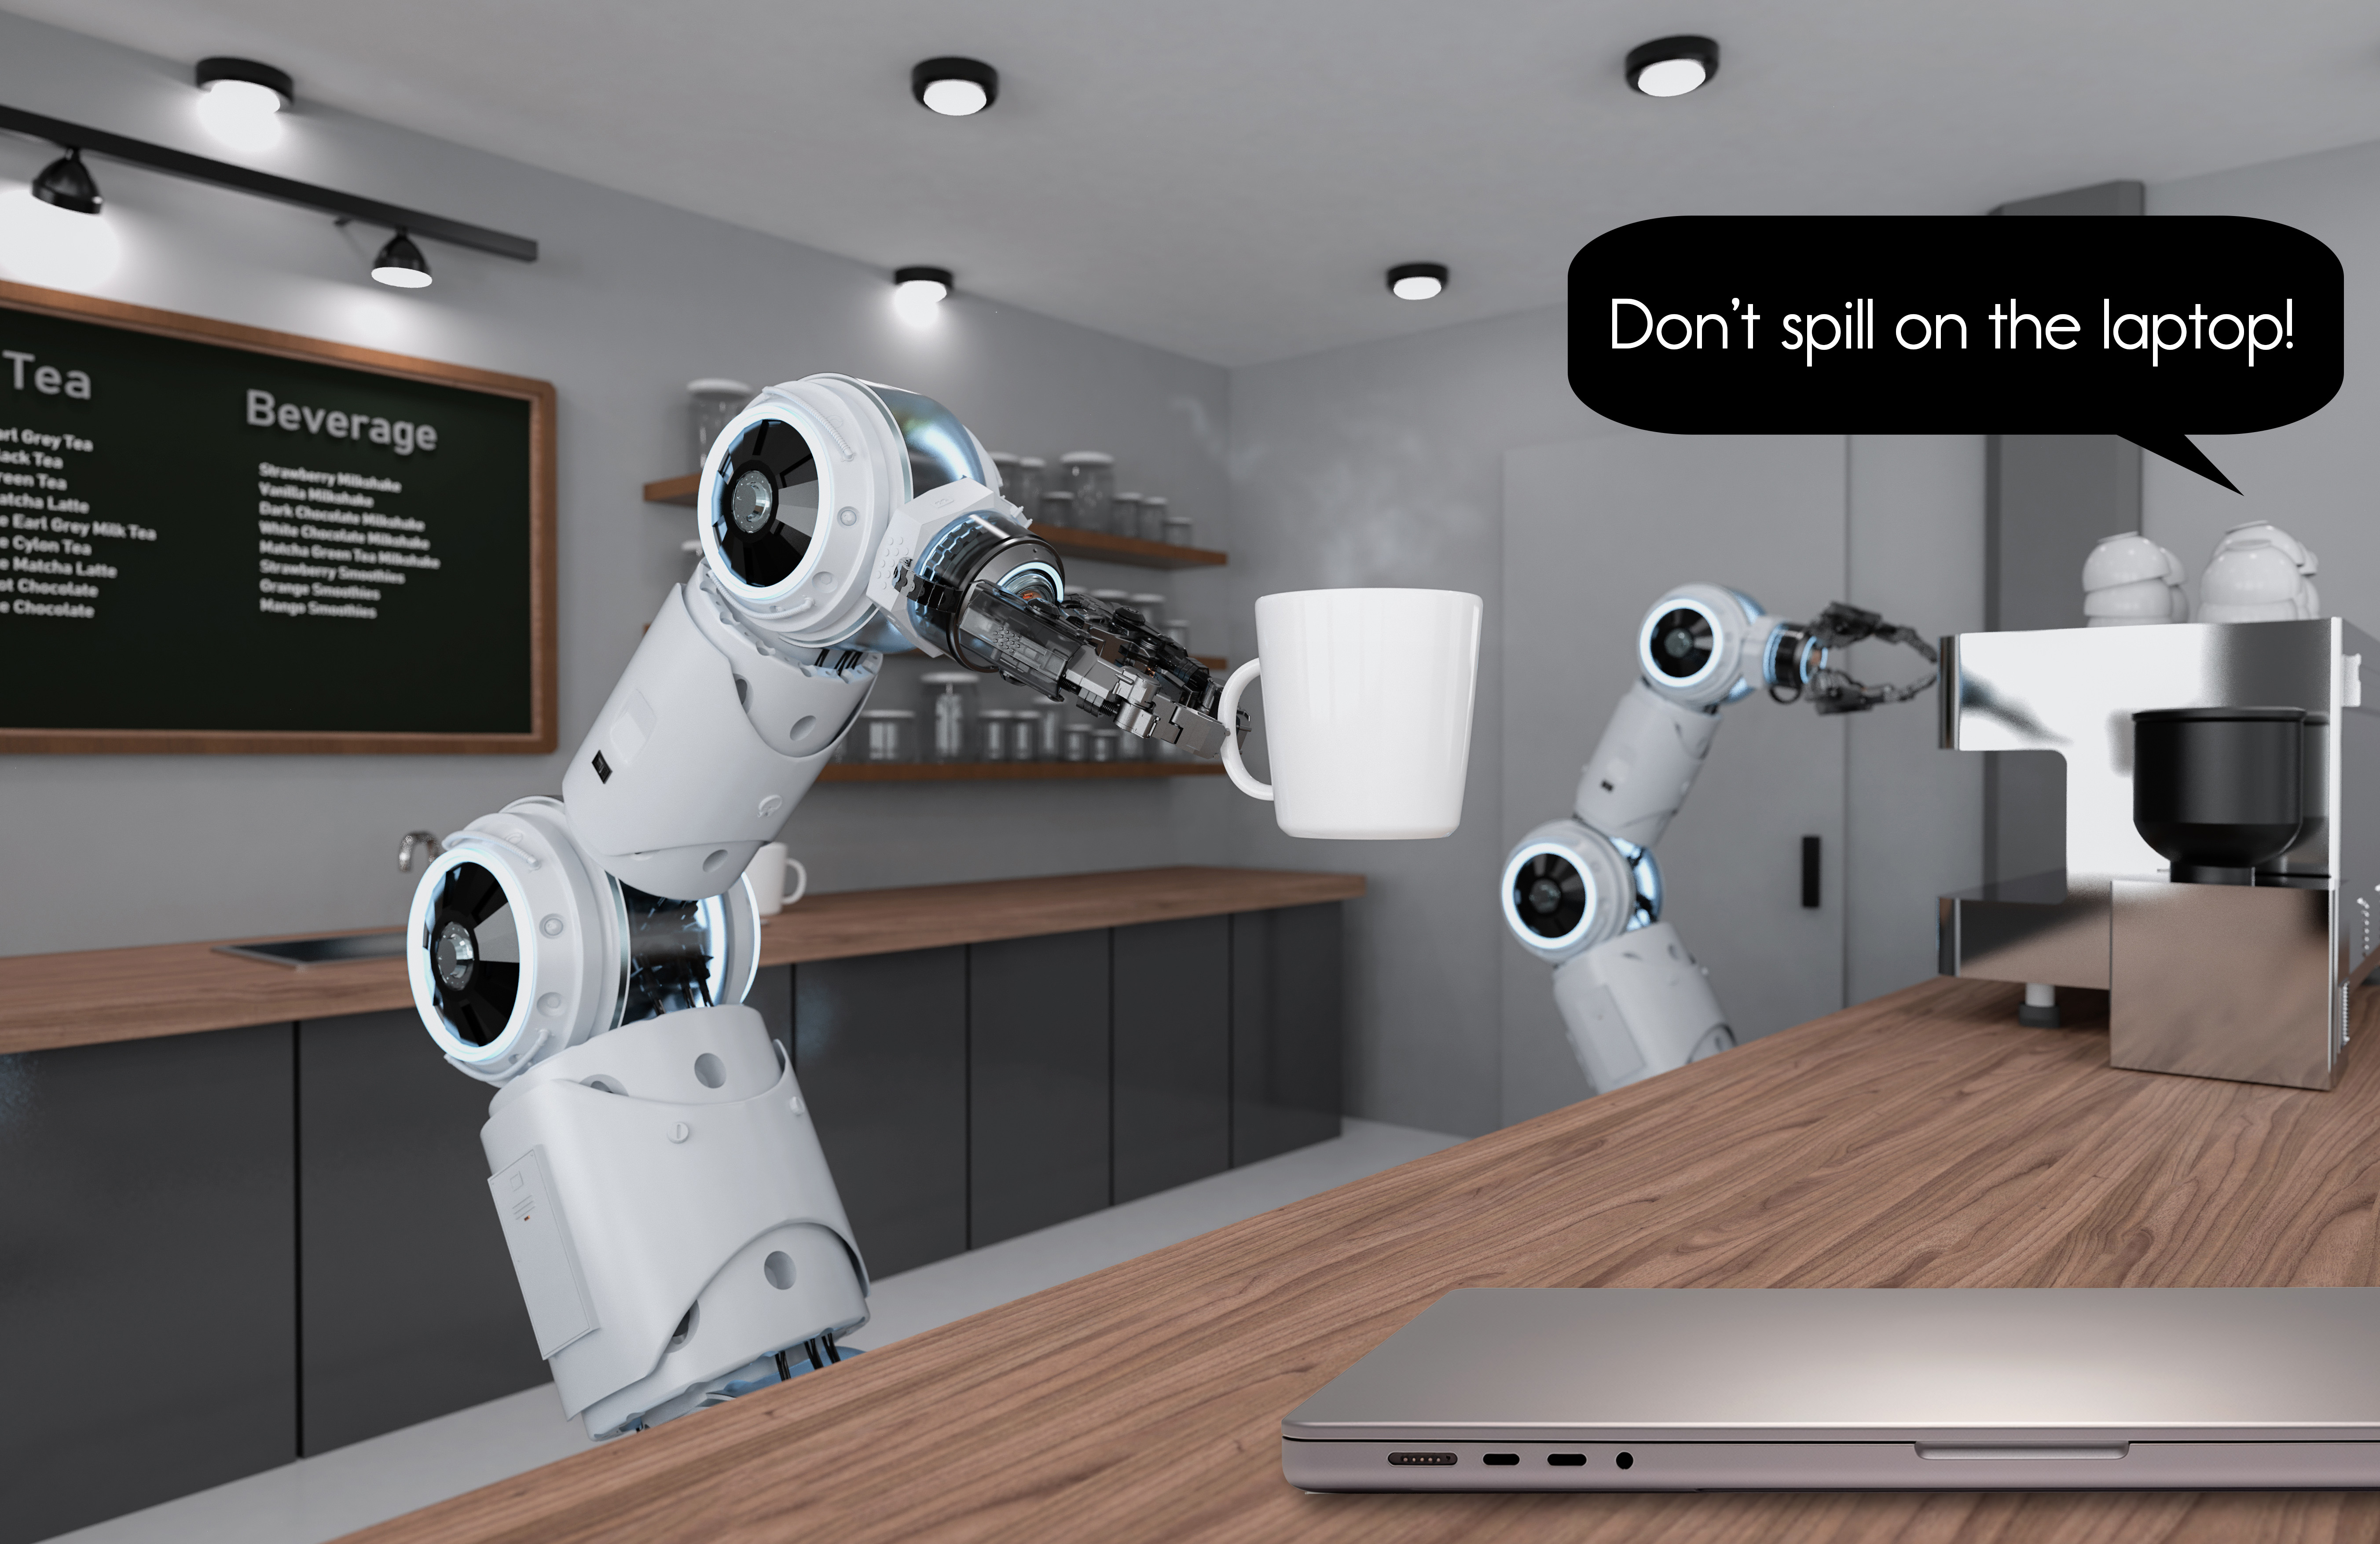
Nhóm nghiên cứu đã thử nghiệm FLEX trong nhiều kịch bản mô phỏng, bao gồm tình huống robot phục vụ một tách cà-phê. Trong các kịch bản ảo này, người điều khiển tương tác với cánh tay robot bằng cách nhập câu lệnh bằng ngôn ngữ tự nhiên. Khi robot di chuyển tách cà-phê qua một chiếc bàn bừa bộn, người điều khiển có thể gõ: “Đừng làm đổ lên máy tính xách tay!”. Để phản hồi, robot sẽ phân tích lý do vì sao cần tránh chiếc máy tính. Phục vụ mục đích này, FLEX tích hợp một mô hình ngôn ngữ lớn (LLM) — hệ thống AI được huấn luyện trên kho dữ liệu văn bản khổng lồ, bao gồm các bài đăng mạng xã hội, bản ghi video và nội dung trên internet, qua đó giúp LLM nhận diện các xu hướng, quy luật và đưa ra khái quát hóa ở phạm vi rộng hơn.
Tác giả nghiên cứu Nathan Dennler, nghiên cứu sinh sau tiến sĩ tại Phòng Thí nghiệm Khoa học Máy tính và Trí tuệ Nhân tạo thuộc MIT (CSAIL), cho biết: “Các mô hình LLM đã tiếp cận lượng lớn dữ liệu văn bản từ internet. Người dùng có thể từng viết rằng: 'Điện thoại của tôi rơi xuống nước và bị hỏng', hoặc 'Tôi làm đổ cà-phê lên máy tính và máy ngừng hoạt động'. Nhờ đó, LLM nắm bắt được quy luật rằng chất lỏng tác động lên thiết bị điện tử sẽ gây hỏng hóc”.
Thông qua LLM, robot lập luận rằng cần phải tránh va chạm với mọi thiết bị điện tử. Trên lộ trình di chuyển được cập nhật, robot tự điều chỉnh để tránh cả máy tính xách tay và một chiếc điện thoại đặt gần đó, dù người điều khiển không chỉ định rõ ràng điều này.
Ông Dennler chia sẻ: “Ý tưởng cốt lõi là luôn có một chủ đích ở cấp độ cao hơn ẩn sau lời nói của con người. Con người có thể hiểu điều này một cách tự nhiên. Tuy nhiên, việc giải thích cặn kẽ cho robot lại đòi hỏi nhiều thời gian và công sức. FLEX cung cấp một giao thức giao tiếp với robot để xác định rằng: 'Khi con người nói điều này, hàm ý thực chất là điều kia'”.
Nghiên cứu do Phó Giáo sư ngành hàng không và vũ trụ Andreea Bobu tại MIT dẫn đầu. Các đồng tác giả gồm Audrey Lee (học viên thạc sĩ khóa 2026) và Ilia Sucholutsky thuộc New York University.
Vượt lên trên câu từ bề mặt
Tại MIT, bà Bobu phụ trách Phòng Thí nghiệm Nghiên cứu Tự chủ và Học tập Tương tác (CLEAR Lab), nơi nhóm nghiên cứu phát triển các tác tử tự hành có khả năng học cách làm việc phục vụ con người, phối hợp với con người và hoạt động trong môi trường sống của con người. Nhóm tập trung phát triển các dòng robot trợ giúp và robot gia dụng có thể thực hiện những nhiệm vụ thể chất, đồng thời suy luận và thích ứng theo thời gian thực trước các câu lệnh đối thoại tự nhiên của con người.
Ông Dennler, thành viên của CLEAR Lab, nhận định: “Robot sử dụng toán học để lập kế hoạch quỹ đạo di chuyển. Tuy nhiên, người tiêu dùng không thể bị đòi hỏi phải nắm vững các phép toán này chỉ để yêu cầu robot làm việc. Thay vì buộc con người phải học cách vận hành robot theo một quy chuẩn kỹ thuật cụ thể, mục tiêu đặt ra là tương tác với robot bằng ngôn ngữ tự nhiên”.
Cộng đồng nghiên cứu robot hiện dành nhiều nỗ lực nhằm tích hợp ngôn ngữ tự nhiên vào các quy trình học máy của robot. Nhiều chiến lược khác nhau đang được áp dụng, bao gồm việc sử dụng ngôn ngữ để làm rõ mục tiêu nhiệm vụ, định hướng lại quỹ đạo của robot và cập nhật
...hoàn thiện khả năng nhận thức của robot về việc xác định lộ trình di chuyển an toàn. Các phương pháp hiện hành sử dụng ngôn ngữ tự nhiên để chỉ dẫn robot thực hiện một nhiệm vụ cụ thể về mặt vật lý. Tuy nhiên, robot có tiềm năng tiếp thu được nhiều thông tin hơn từ các chỉ dẫn của con người.
Nhà nghiên cứu Bobu cùng các cộng sự đang mở rộng phạm vi học hỏi của robot từ các câu lệnh ngôn ngữ tự nhiên. Trong nghiên cứu mới, nhóm tập trung hỗ trợ robot diễn giải những mong muốn ngầm định, chưa được nêu rõ của con người thông qua các câu lệnh ngôn ngữ tự nhiên còn mang tính hạn chế.
Tiếp thu tri thức phổ thông
Nền tảng học máy mới dành cho robot của nhóm nghiên cứu, mang tên FLEX, vận hành theo quy trình ba bước, giúp robot nắm bắt ngữ nghĩa sâu hơn từ câu lệnh ngôn ngữ tự nhiên, vượt ra ngoài những nội dung được yêu cầu trực tiếp.
Bước thứ nhất, "Add" (Thêm), chỉ dẫn robot bổ sung một yếu tố vào danh sách các đặc điểm môi trường cần lưu ý cho nhiệm vụ đang thực hiện, dựa trên câu lệnh ngôn ngữ tự nhiên của người dùng. Chẳng hạn, khi robot đang chuyển một quả bóng bowling từ vị trí này sang vị trí khác, người dùng có thể can thiệp bằng câu lệnh: "Đừng làm rơi vào cốc của tôi!". Khi đó, robot sẽ thêm chiếc cốc vào danh sách các vật thể cần tránh trên đường di chuyển. Bước đầu tiên này tương tự cơ chế vận hành của các phương pháp trước đây. Mỗi khi con người đưa ra chỉ dẫn điều chỉnh, robot sẽ bổ sung vào danh sách đặc điểm và cập nhật quỹ đạo để tránh các yếu tố đó.
Chuyên gia Dennler nhận định: "Vấn đề nảy sinh khi danh sách đặc điểm trở nên quá dài, trong khi một số yếu tố không còn phù hợp do môi trường có thể đã thay đổi". Nhà nghiên cứu này cũng lưu ý rằng phương pháp trên có thể gây bất tiện nếu con người liên tục phải chỉ định từng vật thể cụ thể cần tránh.
Bước thứ hai, "Generalize" (Khái quát hóa), là giải pháp mới do nền tảng FLEX cung cấp. Bước này tích hợp một mô hình ngôn ngữ lớn (LLM) — trong nghiên cứu này là GPT-4o — để phân tích chiếc cốc cùng các đặc điểm khác mà con người đã yêu cầu tránh trước đó. LLM tự động rà soát kho dữ liệu khổng lồ để tìm kiếm quy luật và mối liên hệ giữa các đặc điểm này, từ đó đưa ra nhận định mang tính khái quát rằng cần tránh các vật thể dễ vỡ, ngay cả khi người dùng không nêu cụ thể điều này.
Nhà nghiên cứu Dennler cho biết: "Các LLM đã tiếp cận lượng lớn văn bản trên mạng internet từ nhiều cá nhân và địa điểm khác nhau. Do được huấn luyện chuyên sâu trên nguồn dữ liệu này, một phần tri thức phổ thông đã được tích hợp vào LLM".
Tại bước thứ ba, "Mask" (Loại bỏ), hệ thống thị giác máy tính tiêu chuẩn của robot sẽ đánh giá môi trường xung quanh nhằm xác định các vật thể không còn hiện diện, sau đó xóa chúng khỏi danh sách đặc điểm. Toàn bộ quy trình ba bước này diễn ra trong khoảng 5 giây.
Nhóm nghiên cứu đã thử nghiệm nền tảng FLEX trong các mô phỏng cánh tay robot mang vác
Nguồn tin: MIT News AI — Tác giả: Jennifer Chu | MIT News. Bản dịch tiếng Việt do AI thực hiện, có thể có sai sót.