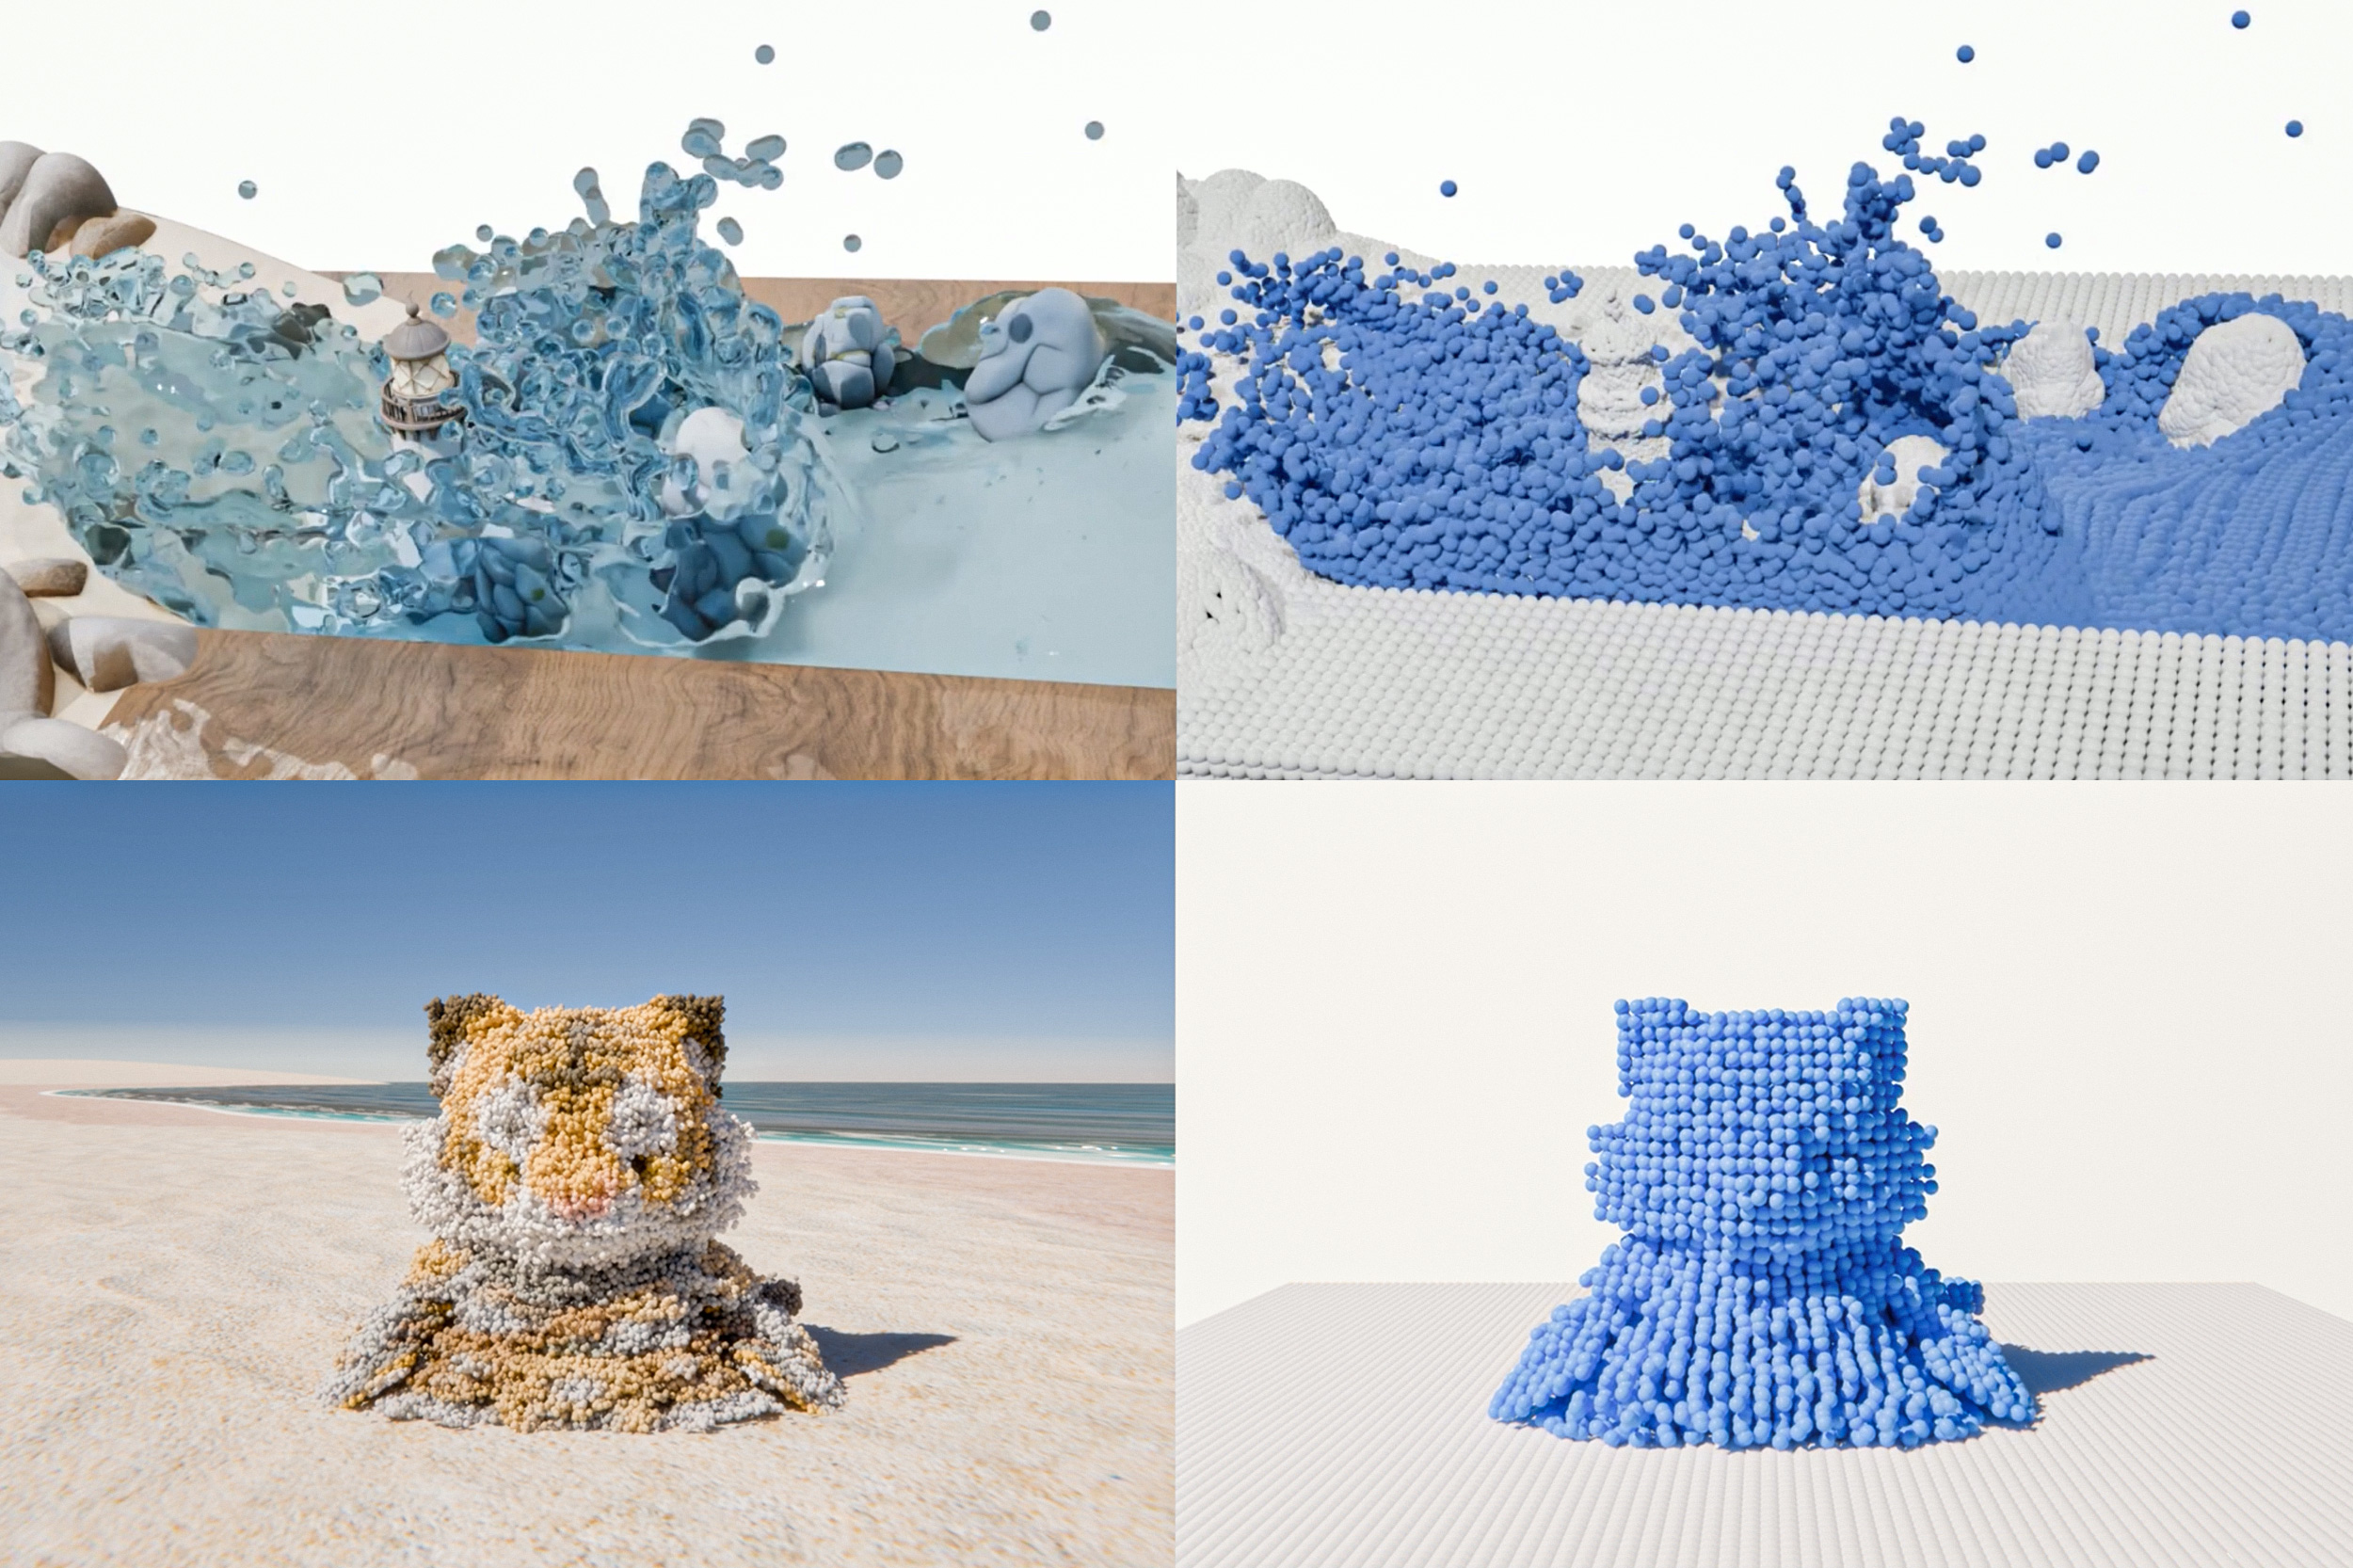
Một mô hình AI duy nhất mô phỏng hành vi của nhiều loại vật chất, từ cát trượt đến protein cuộn gập
MIT News AI· Adam Zewe | MIT News· 9/11/2026general
Hiện nay, khi muốn mô phỏng một quá trình vật lý, các nhà khoa học phải lựa chọn công cụ chuyên biệt cho từng nhiệm vụ cụ thể, chẳng hạn như bộ giải dành riêng cho dòng nước chảy hoặc công cụ được thiết kế để mô phỏng cơ chế gập của protein. Mỗi công cụ đều được lập trình thủ công dựa trên các phương trình chi phối hành vi của quá trình đó.
Các nhà nghiên cứu tại MIT, Đại học British Columbia (UBC) cùng một số tổ chức khác đã thay thế giải pháp manh mún nói trên bằng một hệ thống học sâu duy nhất mang tên WorldParticle. Hệ thống này có thể hỗ trợ các kỹ sư mô hình hóa nhiều hiện tượng vật lý khác nhau, từ hiện tượng cát trượt đến quá trình gập protein, thông qua một phương pháp trí tuệ nhân tạo (AI) thống nhất.
Hiện nay, khi muốn mô phỏng một quá trình vật lý, các nhà khoa học phải lựa chọn công cụ chuyên biệt cho từng nhiệm vụ cụ thể, ví dụ như bộ giải thuật toán dành riêng cho dòng nước chảy hoặc công cụ mô hình hóa quá trình cuộn gập của protein. Mỗi công cụ đều được lập trình thủ công dựa trên các phương trình đặc thù chi phối hành vi của quá trình đó.
Nhằm khắc phục sự phân mảnh này, các nhà nghiên cứu tại Viện Công nghệ Massachusetts (MIT), Đại học British Columbia (UBC) và các tổ chức khác đã phát triển một hệ thống học sâu duy nhất mang tên WorldParticle. Hệ thống này có thể hỗ trợ các kỹ sư mô hình hóa nhiều hiện tượng vật lý khác nhau, từ cát trượt đến protein cuộn gập, bằng một kiến trúc trí tuệ nhân tạo (AI) thống nhất.
Giới khoa học và kỹ thuật có thể ứng dụng hệ thống này để mô phỏng các quá trình thường đòi hỏi những phần mềm mô phỏng riêng biệt, chẳng hạn như hiện tượng chất lỏng sóng sánh va đập vào vật thể rắn có thể biến dạng. Công nghệ này hứa hẹn mang lại giải pháp nhanh chóng và chính xác hơn để mô phỏng tác động của dầu sóng sánh lên van đàn hồi trong bể chứa. Ngoài ra, hệ thống cũng hỗ trợ nghiên cứu hướng dịch chuyển và hành vi của các vật liệu dạng hạt như cát hoặc đất khi tiếp xúc với robot mềm.
Hệ thống biểu diễn mọi vật liệu cần mô phỏng, từ cồn cát đến phân tử protein, dưới dạng các hạt siêu nhỏ và dự đoán chuyển động từng bước của các hạt này. Nhờ cơ chế tự học các động lực học nền tảng thay vì phụ thuộc vào những phương trình được lập trình sẵn, mô hình có khả năng thích ứng với các loại vật liệu, lực tác động và môi trường chưa từng xuất hiện trong quá trình huấn luyện.
Về lâu dài, nhóm nghiên cứu kỳ vọng công trình này sẽ hỗ trợ các nhà khoa học phát hiện vật liệu mới và khám phá những quá trình vật lý vốn khó có thể nghiên cứu hiệu quả bằng các phương pháp mô phỏng hiện hành.
“Chúng tôi mong muốn tạo ra bước ngoặt mang tính đột phá tương tự như sự ra đời của GPT trong lĩnh vực mô phỏng”, ông Peter Yichen Chen, cựu nghiên cứu sinh sau tiến sĩ tại MIT, hiện là trợ lý giáo sư tại UBC kiêm đồng tác giả liên hệ của bài báo khoa học mở về kỹ thuật này, cho biết. “Trước đây, mỗi khi muốn xây dựng một công cụ mô phỏng cho một hiện tượng vật lý cụ thể, người ta phải lập trình lại từ đầu. Tầm nhìn của chúng tôi là tạo ra một mô hình nền tảng có thể vận hành ngay lập tức cho bất kỳ kịch bản mô phỏng nào. Đây là bước đi đầu tiên hướng tới mục tiêu đó”.
Cùng tham gia nghiên cứu với ông Chen còn có đồng tác giả liên hệ và đồng chủ nhiệm Minghao Guo, nghiên cứu sinh sau tiến sĩ tại MIT; các đồng chủ nhiệm Caoliwen Wang và Siyuan Chen, học viên cao học tại UBC; ông Wojciech Matusik, giáo sư kỹ thuật điện và khoa học máy tính tại MIT, Trưởng nhóm Thiết kế và Chế tạo Điện toán thuộc Phòng Thí nghiệm Khoa học Máy tính và Trí tuệ Nhân tạo (CSAIL); cùng các cộng sự tại UBC, Georgia Tech, Inria, Meta, Đại học Pennsylvania, Đại học Utah, Đại học California tại Los Angeles và Đại học Hồng Kông. Công trình nghiên cứu sẽ được trình bày tại Hội nghị và Triển lãm về Đồ họa Máy tính và Kỹ thuật Tương tác ACM SIGGRAPH khu vực châu Á.
Mô phỏng thống nhất
Trong nghiên cứu này, các tác giả đã lấy cảm hứng từ các mô hình thế giới (world models). Những hệ thống AI mạnh mẽ này học các quy luật chi phối thế giới vật lý để dự đoán sự thay đổi theo thời gian của đồ vật hoặc môi trường trước các hành động hay điều kiện nhất định.
Nhóm nghiên cứu đã ứng dụng các khái niệm này nhằm phát triển một kiến trúc AI thống nhất, có khả năng mô phỏng nhiều loại hiện tượng vật lý.
Ông Guo nhận định: “Khi nghiên cứu các vật thể biến dạng và chất lưu, người ta thường cần đến hai công cụ mô phỏng riêng biệt cho từng trạng thái vật lý. Tuy nhiên, nếu thống nhất chúng vào một mô hình duy nhất, chúng ta có thể kết hợp các quy luật vật lý của cả hai quá trình và mở ra những hiểu biết sâu sắc đối với các vấn đề mới”.
WorldParticle phân tách một vật thể thành hàng nghìn hoặc hàng triệu hạt ba chiều siêu nhỏ
...chiều, hay các hạt, thông qua phương pháp biểu diễn Lagrangian. Hệ thống theo dõi chuyển động và vận tốc của các hạt theo không gian và thời gian để mô phỏng động lực học của vật liệu.
Thông thường, khi các nhà khoa học mô hình hóa vật liệu và các quá trình vật lý bằng phương pháp hạt Lagrangian, họ sử dụng phương trình chi phối nhằm xác định các quy luật cơ bản kiểm soát hành vi của vật liệu theo thời gian và không gian. Họ phải chuyển đổi phương trình phức tạp đó thành công thức mà bộ giải số có thể xử lý, đồng thời lặp lại các bước này đối với từng loại vật liệu và quy trình cần mô hình hóa.
Thay vào đó, các nhà nghiên cứu đã thiết kế một mạng nơ-ron có khả năng học cách giải tổng quát các phương trình chi phối, loại bỏ sự cần thiết phải thiết kế mô hình và bộ giải mới cho từng trường hợp riêng biệt.
Sau khi WorldParticle chuyển đổi một vật thể thành các hạt, mạng nơ-ron sẽ tiếp nhận vị trí không gian 3D cùng các đặc tính vật lý của hạt làm dữ liệu đầu vào. Hệ thống sẽ xuất ra vị trí và đặc tính của chúng trong khung hình tiếp theo của mô phỏng, dự đoán chuyển động của vật liệu theo thời gian và không gian với bước nhảy một giây.
Ông Chen cho biết: “Mô hình này có cấu trúc tương tự ChatGPT. Nhưng thay vì dự đoán từng từ một để tạo ra một đoạn văn bản, chúng tôi dự đoán phương thức di chuyển của các hạt theo từng bước”.
Trước mỗi bước mô phỏng, WorldParticle sẽ tách riêng các ngoại lực tác động lên hệ thống vật lý, chẳng hạn như lực xung kích tác động khi sóng biển đập vào bờ kè.
Sau khi dự đoán các trạng thái ban đầu của hạt, WorldParticle sẽ tích hợp ngoại lực trở lại quá trình mô phỏng, hiệu chỉnh các dự đoán về hạt dựa trên mức độ tác động của các lực đó đến hành vi của vật thể. Bằng cách này, hệ thống có thể khái quát hóa cho các vật liệu chưa từng ghi nhận trước đó, điều kiện môi trường thay đổi và các lực biến thiên.
Một khung làm việc tổng quát, có khả năng mở rộng
Tuy nhiên, do một vật thể phức tạp có thể bị phân rã thành hàng triệu hạt, khối lượng tính toán sẽ nhanh chóng trở nên quá tải đối với mô hình.
Để tinh giản quá trình xử lý, các nhà nghiên cứu đã áp dụng kỹ thuật gộp nhằm kết hợp và nén các hạt, trong khi vẫn cho phép WorldParticle nắm bắt được các chi tiết cụ thể về hành vi của chúng.
Ông Guo cho biết: “Chúng tôi phải thực hiện rất nhiều khâu kỹ thuật chi tiết và áp dụng nhiều tinh chỉnh đối với cấu trúc để mô hình thực sự có tính khái quát hóa và khả năng mở rộng”.
Nhóm nghiên cứu đã chứng minh hiệu quả của WorldParticle bằng cách mô hình hóa sáu hiện tượng vật lý khác nhau, bao gồm các vật thể biến dạng, vật liệu dạng hạt và protein, với độ chính xác cao hơn so với các phương pháp mô phỏng số.
Chẳng hạn, W
Nguồn tin: MIT News AI — Tác giả: Adam Zewe | MIT News. Bản dịch tiếng Việt do AI thực hiện, có thể có sai sót.